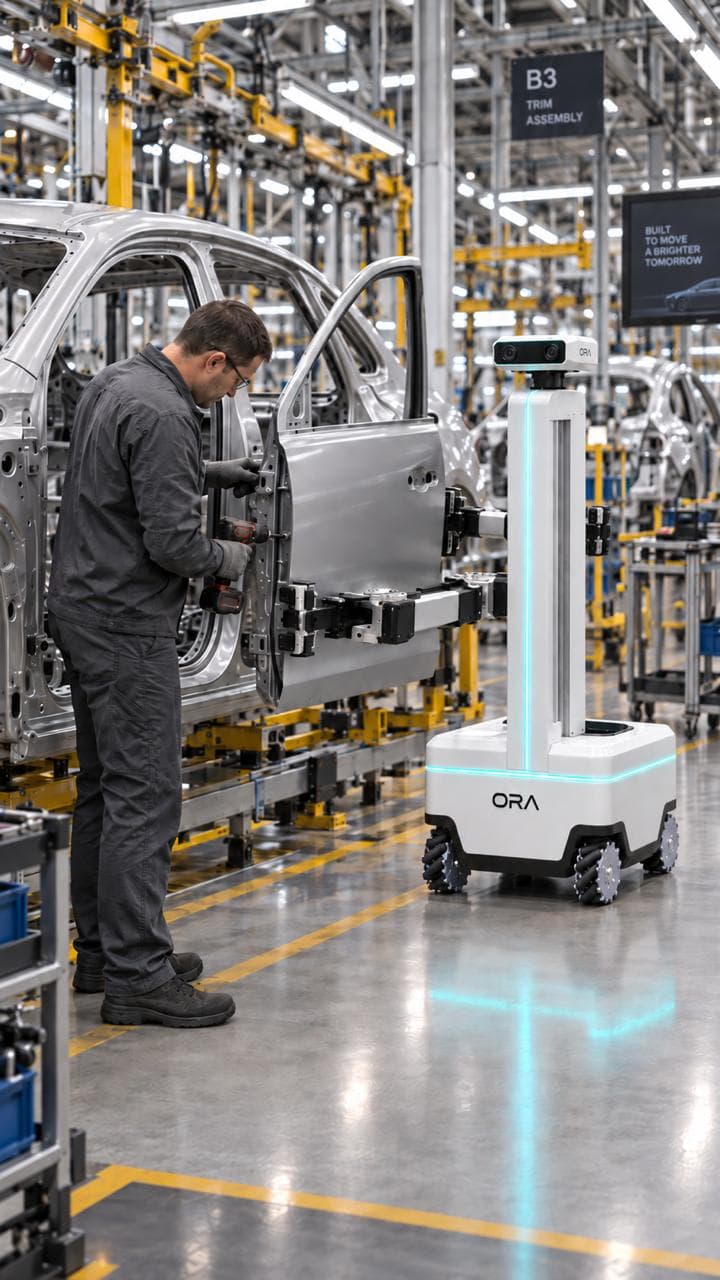
Nous construisons des robots qui quittent le labo.
Pendant une décennie, le monde a perfectionné l'esprit de la machine. Nous construisons son corps, et le mettons au travail sur des sites réels aujourd'hui, pas dans une vidéo de démo.
Un robot qui ne peut travailler qu'en cage n'est pas intelligent. Les machines gagneront leur place parmi nous le jour où elles géreront l'imprévu : la pièce mal placée, la disposition changée, le geste que personne n'a écrit. Cela ne vient pas de plus de code. Cela vient du travail lui-même.
L'automatisation s'est arrêtée là où commence le monde réel.
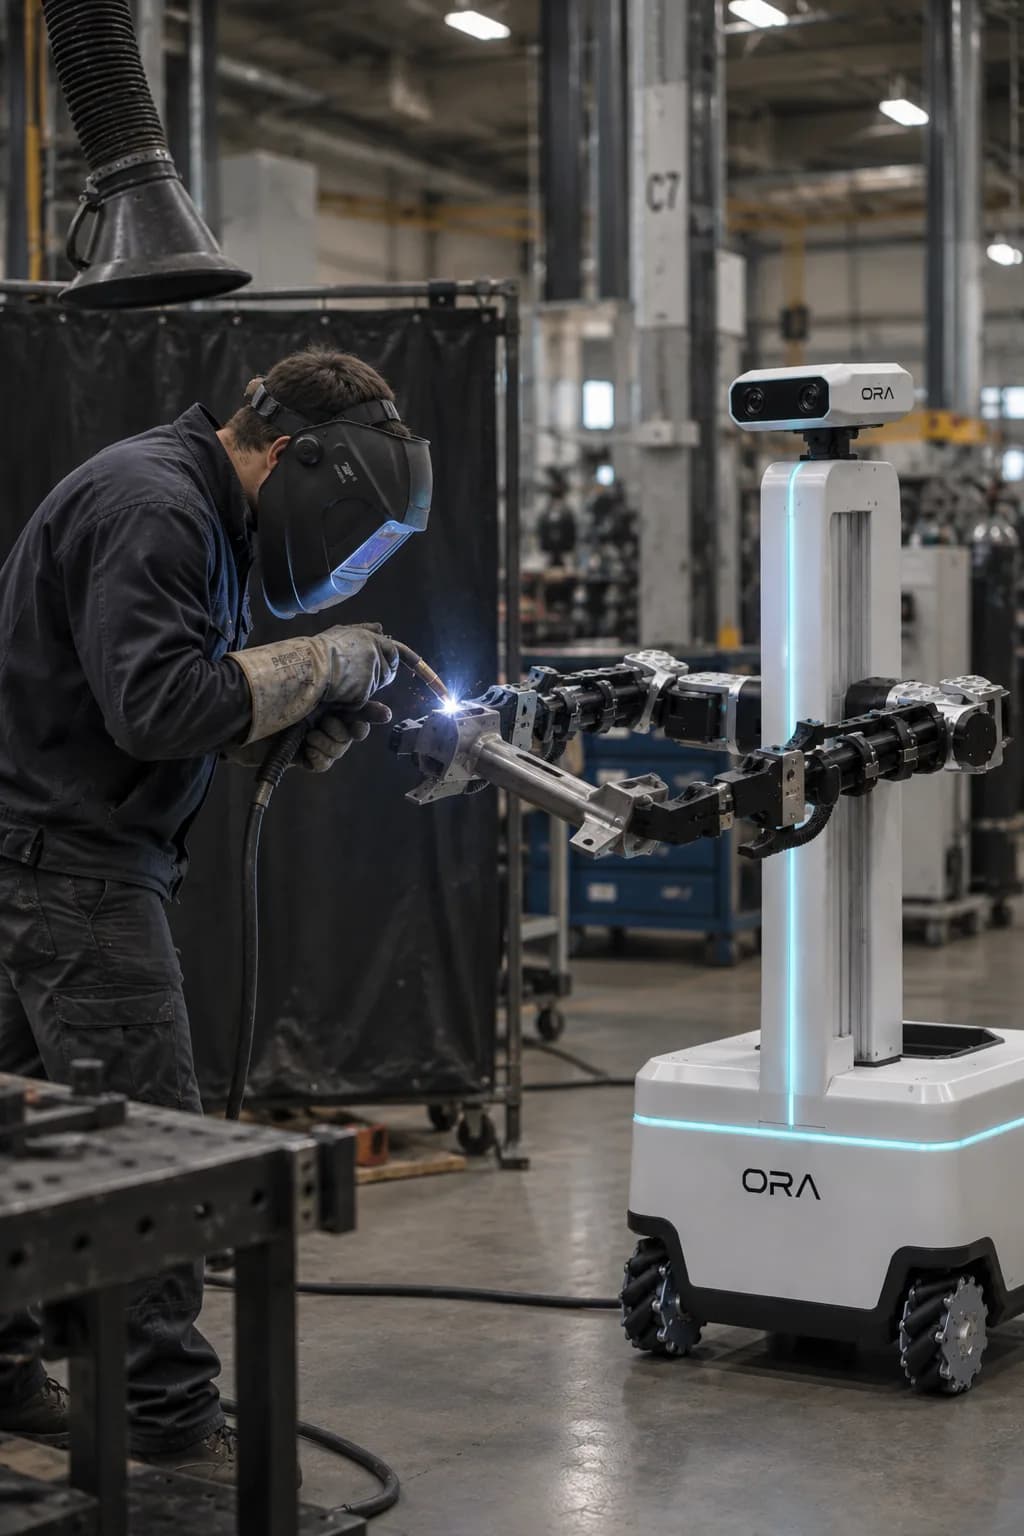
Les robots fixes sont rentables sur une seule tâche répétitive, dans une configuration fixe, derrière une barrière. Tout ce qui est plus désordonné, les trajets, le kitting, les contrôles, repose encore sur les personnes. Pendant ce temps, les robots généralistes restent en recherche, car une démo n'est pas un poste de travail.
Envoyer le robot travailler avant qu'il soit autonome.
Nos robots vont sur site dès le premier jour, pilotés à distance par des opérateurs formés. La tâche est faite correctement immédiatement, et le robot devient autonome parce qu'il y a été, pas parce que nous avons attendu un meilleur modèle.
Le travail lui-même est le jeu d'entraînement.
Chaque heure sous téléopération enregistre ce que le robot a vu, ce qu'il a fait et comment l'opérateur s'y est pris. Vrai éclairage, vrai désordre, vraies surprises. Des données qu'aucun simulateur ne produit, et que personne d'autre n'a.
Une machine qui vaut plus chaque mois.
Les tâches passent en autonomie une par une. Les opérateurs passent du pilotage à la supervision, le coût par tâche baisse, et le même robot prend en charge des missions pour lesquelles il n'a jamais été programmé.
Un robot apprend comme une personne.
En travaillant.
Le robot est le produit. Nous maîtrisons tout ce qu'il y a derrière.
La plupart des entreprises de robotique achètent leurs données d'entraînement, ou les génèrent en simulation. Nous fabriquons les nôtres. Le matériel de capture, l'usine qui le fait tourner et les modèles qu'elle nourrit sont tous internes, c'est pourquoi nos robots s'améliorent chaque semaine plutôt qu'à chaque levée de fonds.
Un visionnaire, un scientifique et un bâtisseur, une seule conviction.
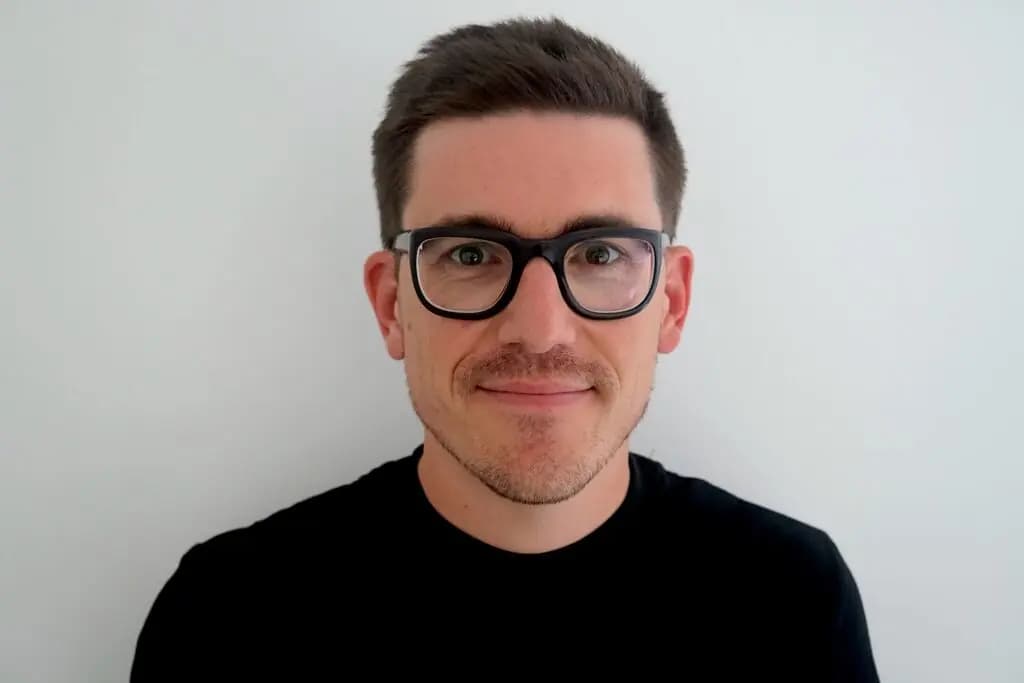
William Eldin
Co-fondateurUne décennie à anticiper la montée de la vision par ordinateur et de l'intelligence temps réel. Fixe la direction stratégique et la conviction que l'IA doit augmenter l'humanité, pas la remplacer.
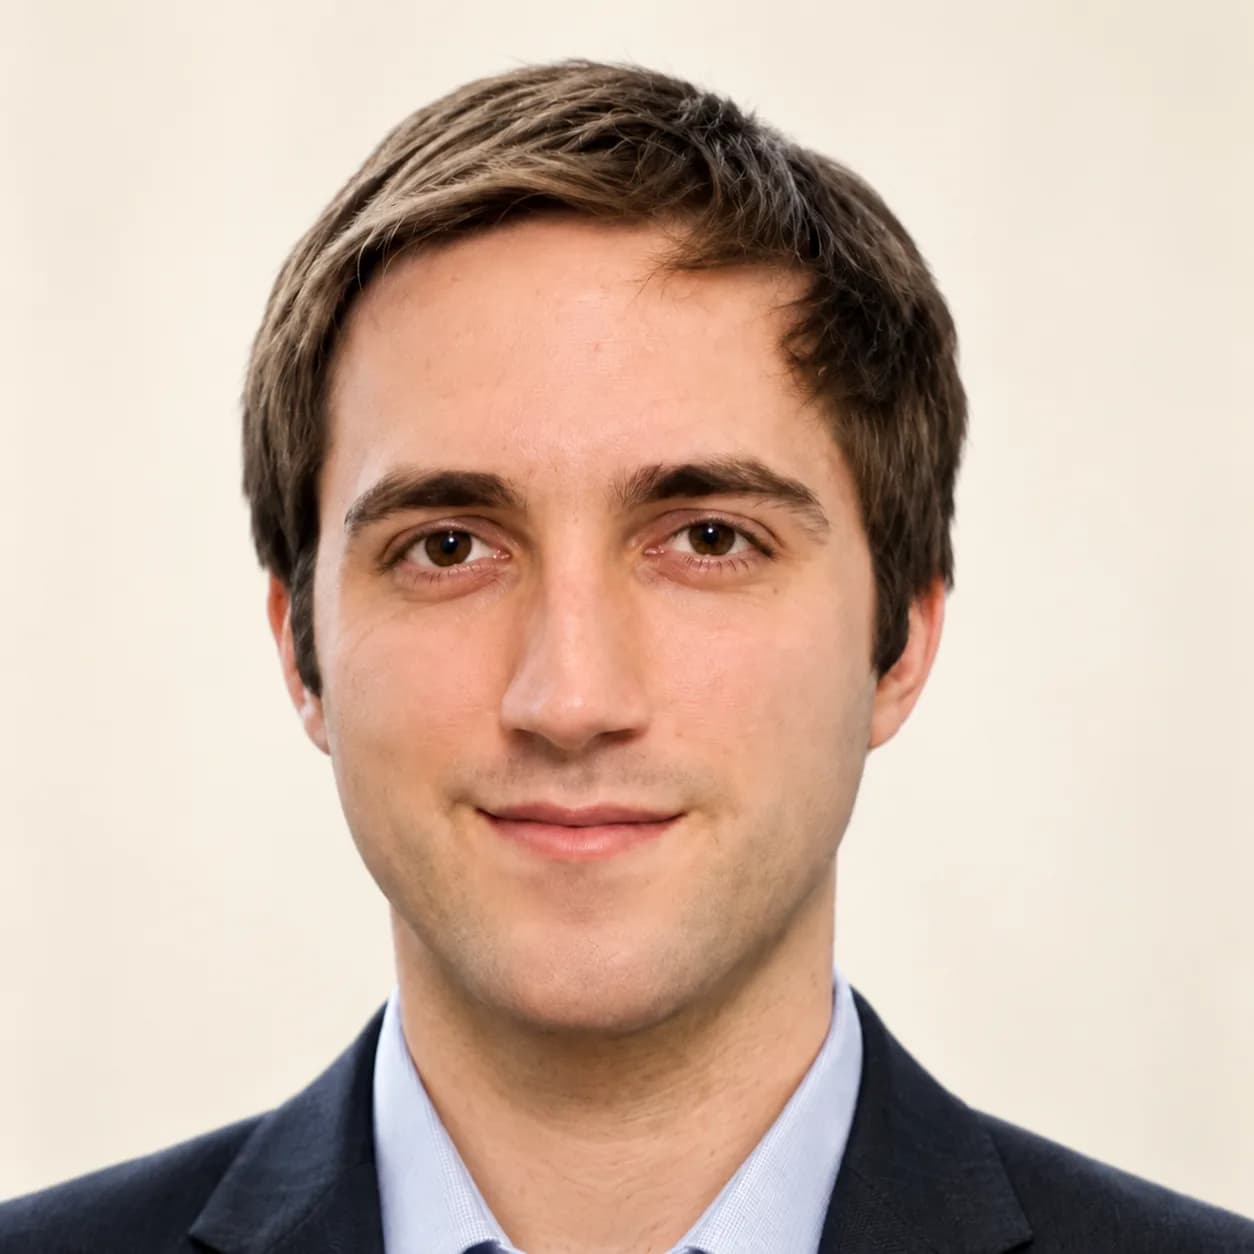
Olivier Duchenne
Co-fondateurDirige la science. Ancien Head of Robotics chez Mistral AI, il l'a quitté pour construire Ora à plein temps. Construit nos modèles à partir de zéro, entraînés sur nos propres données de capture réelles, pour que l'intelligence du robot ne soit jamais une licence dont nous dépendons.
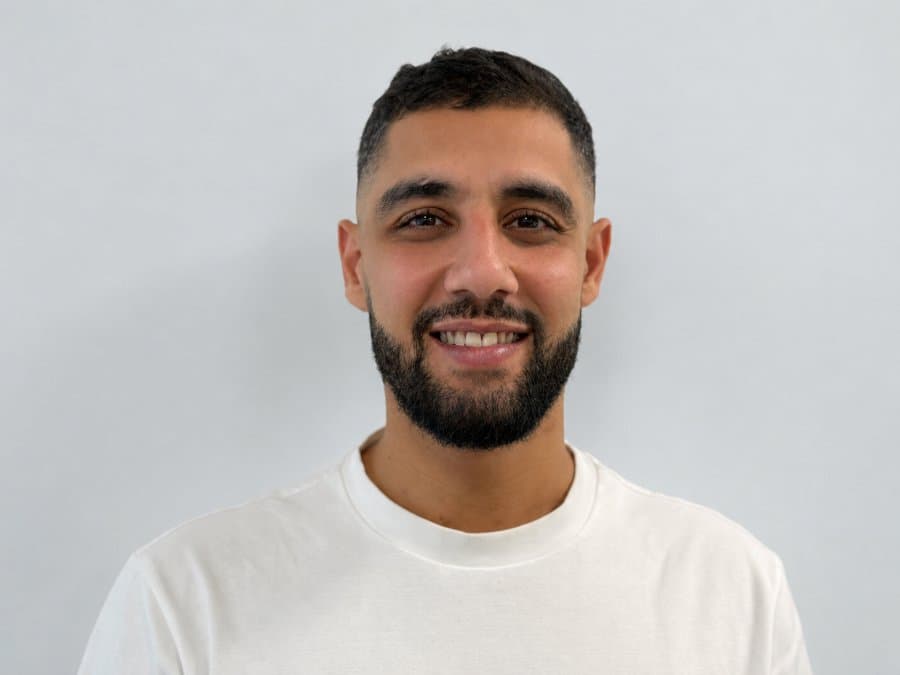
Jawad Wali
Co-fondateurDirige les opérations et l'exécution terrain, transformant le déploiement de robots et la capture réelle en un processus industriel reproductible, conçu pour l'échelle.
Des robots sur chaque site où le travail se fait encore à la main.
Plus de robots sur le terrain, plus de missions par robot, et une boucle qui s'auto-alimente : chaque heure de travail réel rend le prochain modèle meilleur et le prochain déploiement plus rapide. Construit en Europe, avec les données qui l'alimentent gardées ici.
Engineering Reality. Powering Intelligence.