Des données d'interaction physique pour les modèles fondation en robotique.
Téléopération, capture égocentrique et environnements sur mesure : les données de démonstration qui entraînent les modèles VLA et les politiques d'apprentissage par imitation. Ces données n'existent pas en ligne. Elles sont produites par des opérateurs formés, avec du matériel, dans des environnements réels sous protocole contrôlé.
Estimez votre dataset.
La facturation se fait à l'heure de vidéo de manipulation collectée et validée en contrôle qualité. Les heures d'attente, le tournage rejeté, la formation et le temps de reconfiguration ne sont jamais facturés.
Estimation uniquement. Le devis final peut varier. Prix hors taxes, en euros. Ceci n'est ni un devis ni une offre contractuelle.
/// Estimation publique pour les heures de vidéo collectées uniquement. Kits UMI, packages de lancement, environnements sur mesure et licences d'exclusivité sont chiffrés séparément.
Des données à un robot qui agit, un seul pipeline.
Collecte de données
Des données d'interaction physique propriétaires, capturées à grande échelle, structurées, annotées et notées en qualité pour produire des datasets prêts pour l'entraînement.
Entraînement de modèles
Ces démonstrations entraînent des modèles Vision-Language-Action et d'apprentissage par imitation qui transforment perception et instruction en action.
Déploiement sur robot
Les politiques entraînées tournent sur le robot lui-même, sur calcul embarqué, avec des formats standards et sans dépendance cloud à l'exécution.
Téléopération du robot
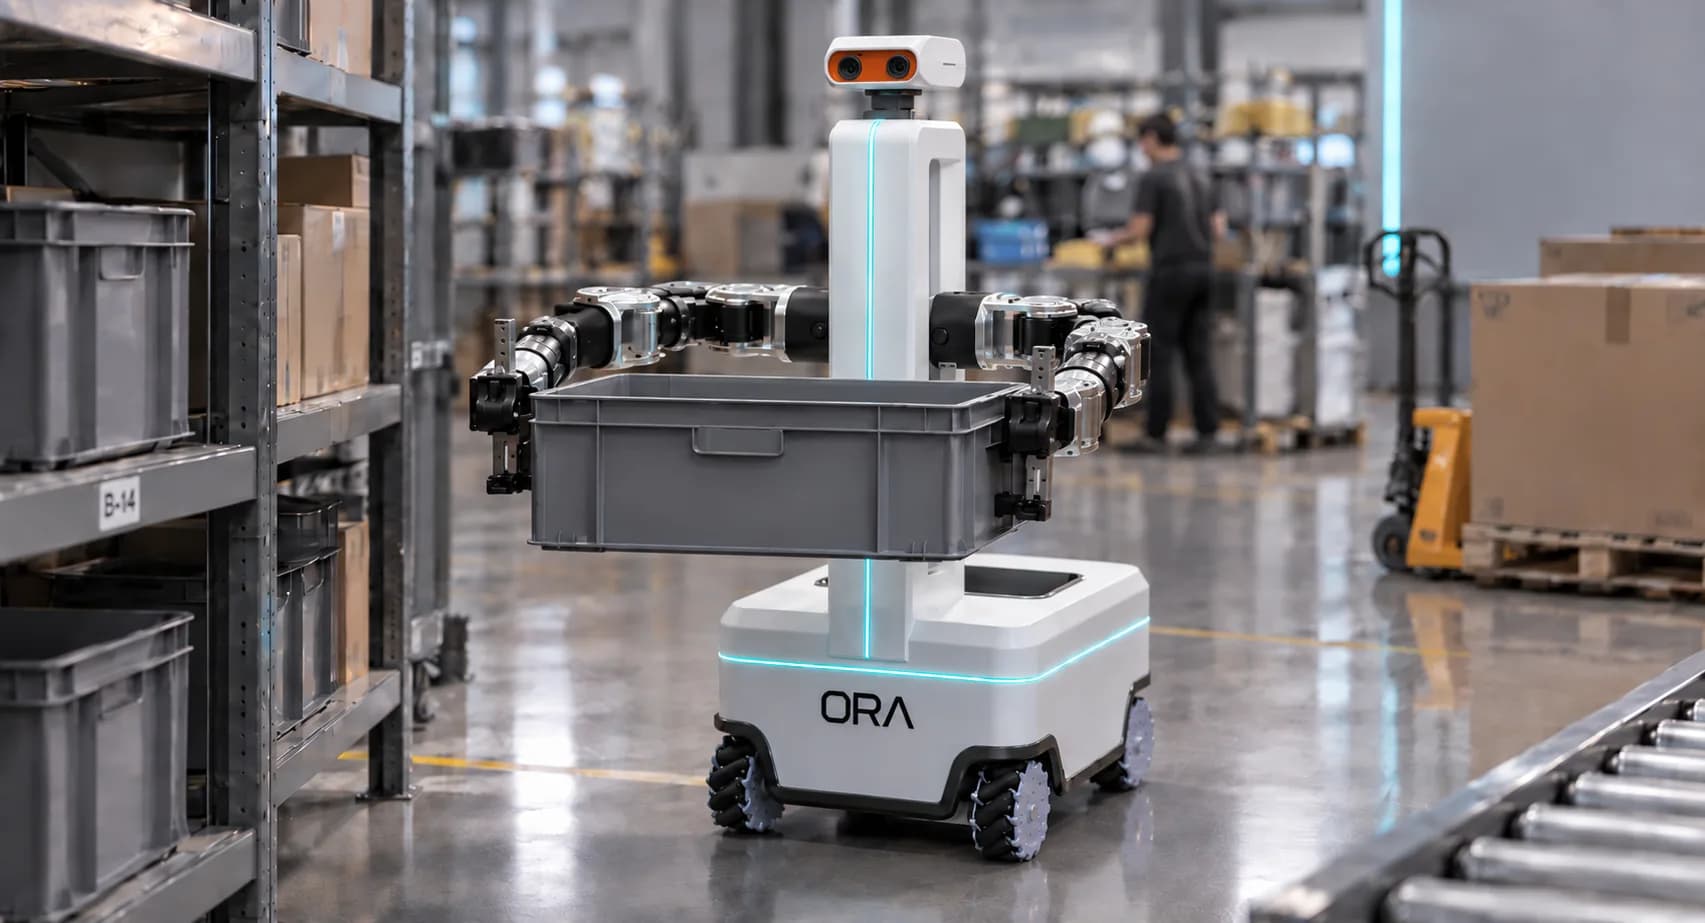
Des opérateurs téléopèrent le robot sur des sites réels, et chaque session capture de nouvelles démonstrations qui reviennent nourrir la première étape.
À quoi ressemble vraiment une démonstration.
Un seul procédé, ajusté à vos modèles.
Manipulation fine
Gestes de préhension, insertion et assemblage à haute précision.
Trajectoires de l'organe terminal et de la main, forces de contact, synchronisation multi-vues
Politiques de manipulation et de préhension
Sous-millimétrique
Logistique & environnements industriels
Manutention et déplacement dans des conditions opérationnelles réelles.
Mouvement du corps et de la charge in situ, contexte spatial
Robotique d'entrepôt et modèles du monde
Centimétrique, scène réelle
Gestes anthropomorphes complexes
Mouvement humain complet du corps et dextre, modélisé fidèlement.
Chaînes cinématiques, degrés de liberté, timing
Humanoïdes et apprentissage par imitation
Haute DDL, temporellement exact
Capturées, pas scrapées.
Les données sont produites par nous, avec une chaîne de provenance propre et des droits d'usage définis par engagement. Chaque épisode est traçable de bout en bout.
Provenance complète
Chaque épisode porte une provenance complète, pour savoir exactement qui a capturé quoi, où et comment.
Consentement & NDA
Consentement individuel et couverture NDA pour chaque opérateur impliqué dans une capture.
Chaîne de garde chiffrée
Une chaîne de garde chiffrée de bout en bout, de la capture au fichier d'entraînement livré.
Aligné AI Act
Standards contractuels européens, alignés avec les exigences de traçabilité de l'AI Act.
Des réponses directes.
Des opérateurs formés pilotent des bras robotiques en temps réel, en configuration leader-suiveur, pour exécuter des tâches de manipulation. Chaque session enregistre le flux complet action-observation, avec RGB synchronisé, pose du poignet et état de la pince — le format de démonstration sur lequel les modèles d'apprentissage par imitation et VLA sont entraînés.
Un enregistrement à la première personne de personnes réalisant de vraies tâches de leurs propres mains, capturé avec des rigs de classe UMI. C'est la source la plus fidèle de comportement de manipulation naturel, sans biais de morphologie robotique et sans courbe d'apprentissage pour l'opérateur, pour une fraction du coût d'une collecte par robot.
LeRobot, RLDS et HDF5, ou le schéma interne d'un client. Chaque épisode est livré avec des flux synchronisés, des canaux de pose 6-DoF et de pince, des trajectoires d'action horodatées et des métadonnées structurées.
Oui. Nous construisons des environnements sur cahier des charges (cuisines, salles de bains, établis d'atelier, rayonnages de commerce, postes de préparation d'entrepôt, circuits de navigation) et pouvons reconstruire l'environnement d'exploitation propre d'un client sur nos sites. Le délai typique est de 4 à 6 semaines.
Nous faisons tourner plus de 100 opérateurs formés en production aujourd'hui, dans notre data factory dédiée à Madagascar, lancée en janvier 2026. La capacité de capture journalière est d'environ 800 heures par jour aujourd'hui, en hausse depuis un démarrage à zéro en janvier à mesure que l'effectif montait à 100 opérateurs, avec plus de 100 000 heures collectées à ce jour. Nous visons une cible de 13 000 heures par jour avec 1 000 opérateurs. Le volume mensuel est défini par engagement.
Les droits d'usage sont définis contractuellement par engagement. La provenance complète et le consentement individuel sont livrés avec chaque lot, et rien de capturé sous exclusivité n'est revendu.
La tarification est définie par engagement, en fonction de la modalité, du volume et de la complexité de l'environnement. Demandez un échantillon de données et nous le chiffrerons avec vous.
Demandez un échantillon de données.
Dites-nous la modalité, le format et l'environnement dont vous avez besoin. Nous vous renverrons un échantillon représentatif et chiffrerons volume et délai avec vous.