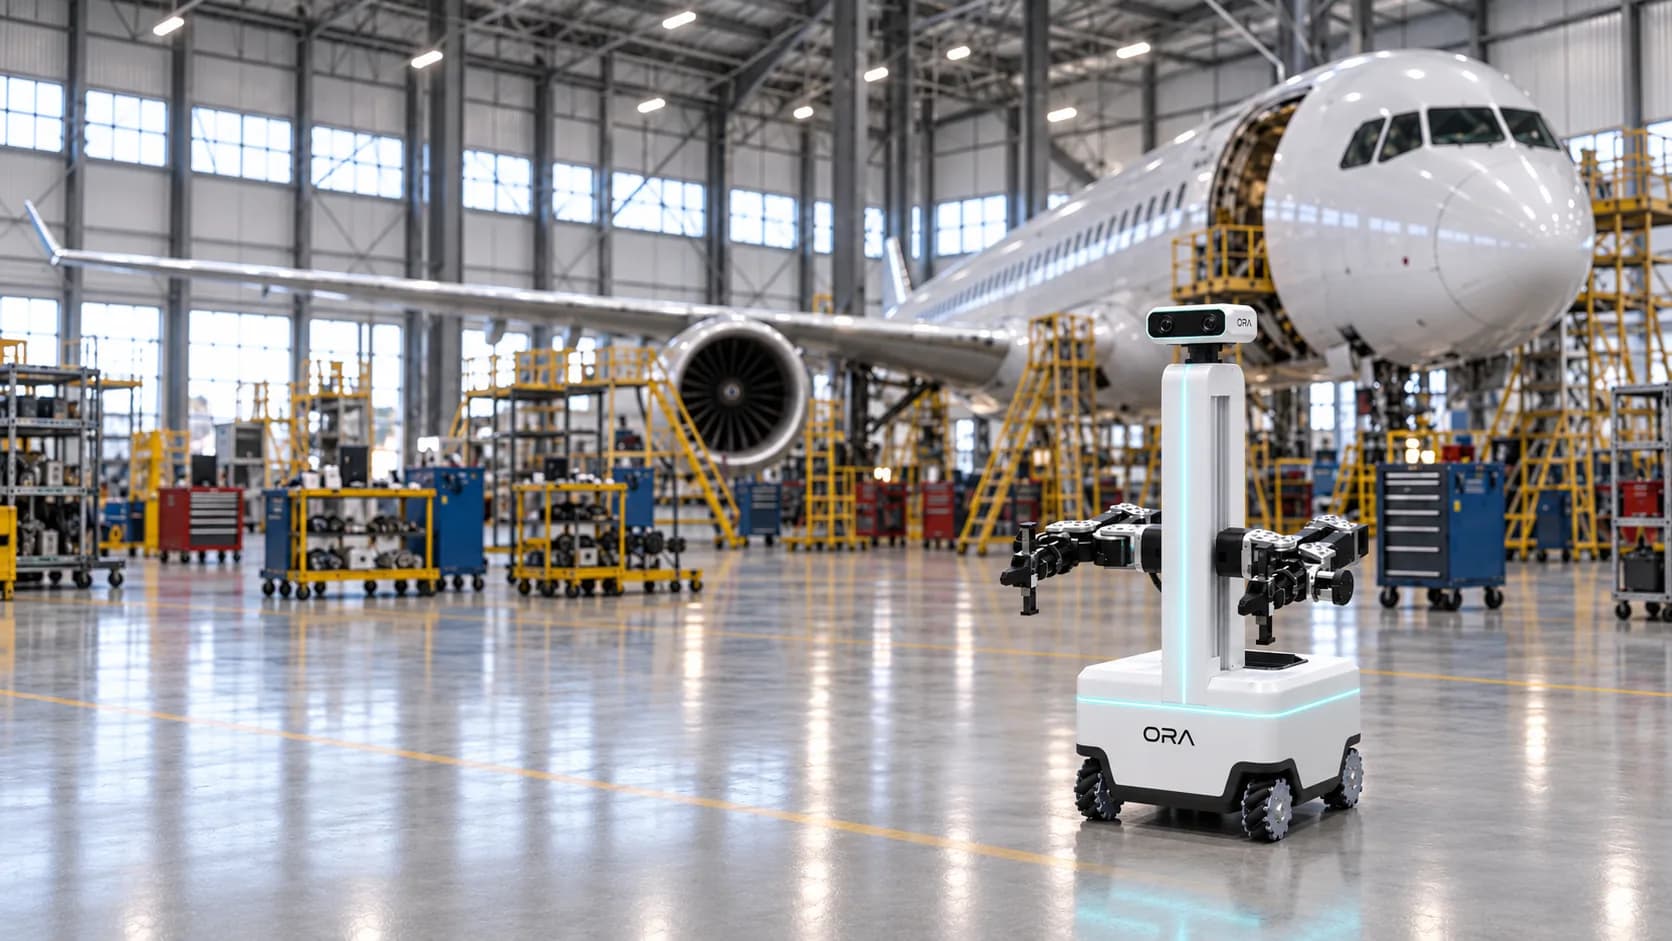
Le robot qui travaille dès le premier jour.
Une base à roues à deux bras avec perception embarquée. Téléopérée par nos opérateurs dès le premier jour, autonome tâche par tâche. Pas de cage, pas de rail au sol, pas de refonte de ligne.
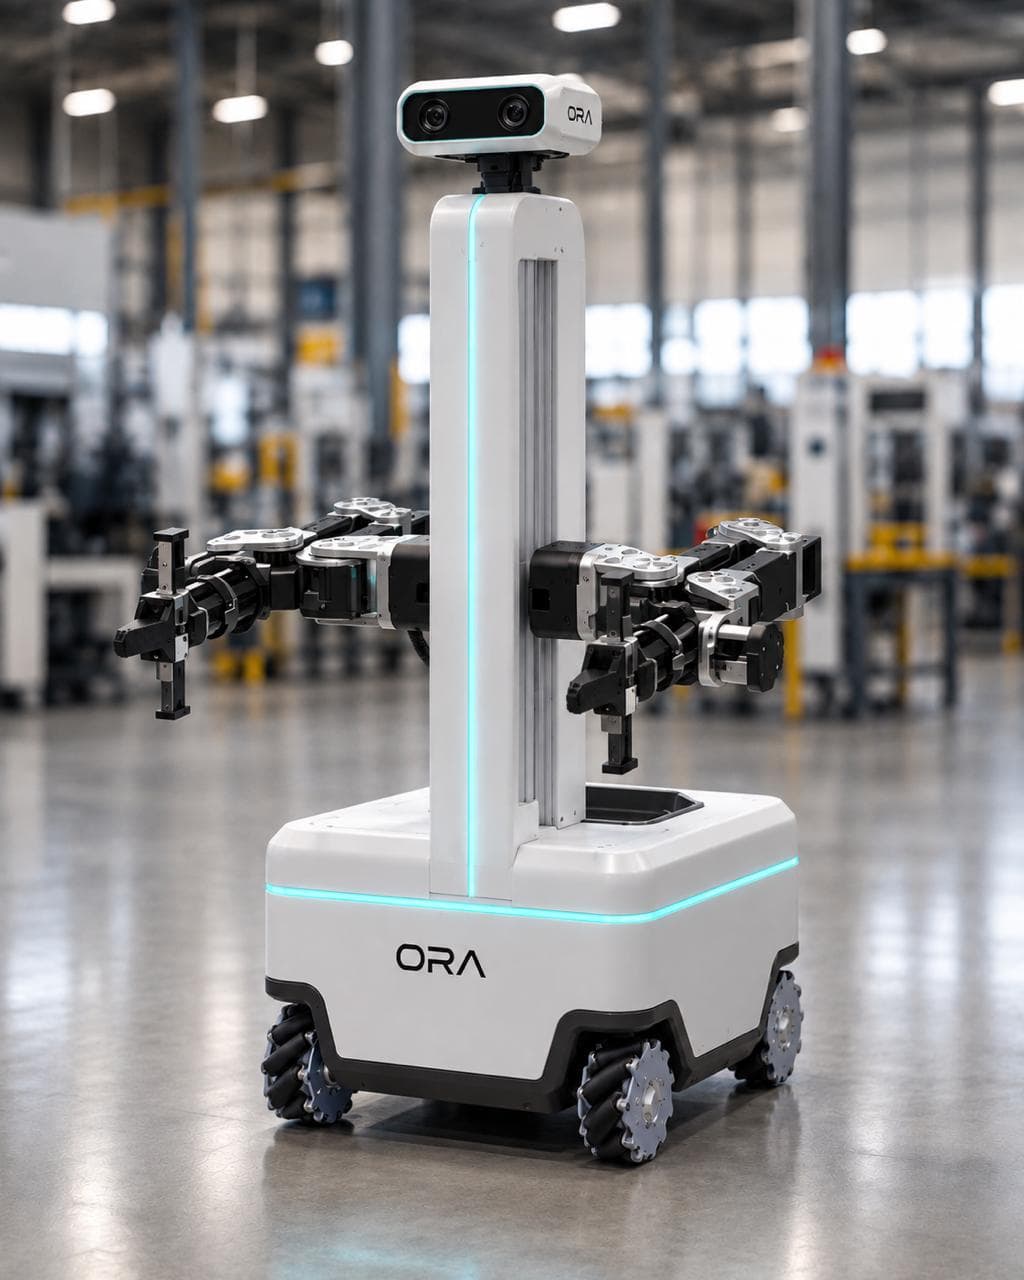
Trois parties, une machine.
Plutôt qu'un humanoïde complexe et fragile, une plateforme à roues avec deux bras. La bimanualité sans le coût, la fragilité et les contraintes de sécurité des jambes.
Tête de capteurs
Une caméra 360° pour la navigation et la vue d'ensemble, plus une détection de profondeur. Ce que le robot perçoit est exactement ce que l'opérateur distant voit.
Deux bras
Deux bras et leurs pinces, avec une caméra sur chaque poignet. Un bras saisit et pose ; deux bras stabilisent une pièce pendant qu'elle est travaillée. La plupart des tâches réelles sont bimanuelles.
Base à roues
Stable par conception. Pas d'équilibre à maintenir, pas de chute possible, pas de nouveau risque sur un site où des personnes circulent. C'est ce qui rend l'installation rapide.
Vitesses réduites à proximité des personnes, arrêt d'urgence, détection d'obstacles et zones d'exclusion définies avec le site. En cas de perte de liaison, le robot s'arrête, il ne poursuit jamais un mouvement seul.
Une machine, plusieurs missions.
Le robot ne change pas de matériel pour changer de tâche. Voici une partie de ce qu'il fait, la liste est ouverte.
Approvisionner
Apporter pièces, outillage et consommables au poste de travail.
Préparer
Assembler des kits, ranger le poste, réunir ce dont un opérateur a besoin avant qu'il ne le demande.
Transporter
Déplacer bacs, cartons et plateaux d'une zone à l'autre.
Inspecter
Parcourir une zone, vérifier visuellement, détecter ce qui ne devrait pas être là.
Consigner
Relever un instrument, vérifier une présence, compter, documenter avec une photo horodatée.
Assister à distance
Permettre à un expert de voir et d'agir sur un site où il n'est pas présent.
Déploiement, téléopération, autonomie.
Le robot n'attend pas d'être autonome avant d'aller sur le terrain. Il y va d'abord, piloté à distance par nos opérateurs, et il devient autonome parce qu'il y a déjà été présent.
Déploiement
Le robot est installé sur site, sans modification des installations.
Téléopération
Un opérateur formé le pilote à distance. La tâche est faite correctement dès le premier jour.
Autonomie
Les tâches passent en autonomie une par une. L'opérateur passe du pilotage à la supervision, n'intervenant que sur les cas spécifiques.
Le robot en tant que service.
Un forfait mensuel unique. Pas d'investissement initial, pas de projet d'intégration, pas d'équipe robotique interne. Nous installons, nous opérons, nous maintenons.
Le prix final dépend du périmètre de mission, des heures d'opération et de la taille de flotte. Défini avec vous avant tout pilote.
Partout où il y a des trajets, des objets et des contrôles.
Se déplacer parmi les personnes, saisir, observer, rendre compte : ce socle n'appartient à aucun secteur en particulier. Nous commençons par l'industrie et la logistique, où les besoins sont les plus denses.
Industrie
Lignes d'assemblage et ateliers où les opérateurs perdent des heures à se déplacer pour chercher ce dont ils ont besoin.
Temps au poste de travail
Les techniciens restent sur le geste à valeur ajoutée au lieu de traverser l'atelier pour une pièce manquante.
Logistique & entrepôts
Sites à fort trafic avec des transferts constants entre zones et des contrôles répétitifs.
Moins de trajets à vide
Les transferts tournent en continu sans qu'un humain ne pousse un chariot d'un bout à l'autre du bâtiment.
Santé & hôpitaux
De grands bâtiments où le personnel clinique passe une part de chaque poste à transporter des choses.
Temps rendu aux soins
Chaque heure qu'une infirmière ne passe pas à pousser un chariot entre services est une heure disponible pour les patients.
Commerce
Des magasins où la disponibilité en rayon fait le chiffre d'affaires, mais où le temps du personnel est rare.
Des rayons qui restent pleins
Les manques sont détectés et comblés en continu, au lieu d'une fois par jour quand quelqu'un finit par parcourir l'allée.
Bureaux & laboratoires
Des sites avec des flux internes récurrents et des relevés que personne ne veut faire manuellement.
Une routine sortie de la masse salariale
Les rondes et relevés répétitifs tournent à horaire fixe, documentés par un enregistrement horodaté à chaque fois.
Votre secteur n'est pas listé ? Si le travail implique des déplacements entre points, la manipulation d'objets et un compte-rendu de ce qui a été trouvé, le robot s'applique. Dites-nous la tâche et nous vous dirons si c'est à portée aujourd'hui.
Le robot apprend en travaillant.
Pendant qu'il est piloté, le robot enregistre ce qu'il voit, ce qu'il fait et comment l'opérateur s'y prend. Ces gestes, capturés sur des sites réels, entraînent les modèles qui le rendent autonome.
Nous collectons sur site
Les données qui comptent sont des données de terrain, avec leurs variations de lumière, leurs pièces mal placées et leurs surprises. C'est ce que nous capturons, à chaque heure travaillée.
Nous entraînons nos propres modèles
Un modèle VLA dextre transforme ce que le robot voit en gestes précis, couplé à un modèle de raisonnement qui planifie les étapes derrière une instruction en langage naturel. Ensemble, c'est ce qui permet à un robot d'accomplir une tâche pour laquelle il n'a pas été programmé.
Le robot s'améliore
Chaque fois qu'un opérateur reprend la main, le modèle apprend où il s'est trompé. Les tâches maîtrisées passent en autonomie ; le reste reste piloté.
Accueillez un robot sur votre site.
Nous installons un robot sur une tâche réelle, avec un opérateur, pour un pilote cadré. Le meilleur moyen de juger est de le voir travailler sur votre site.